|
|
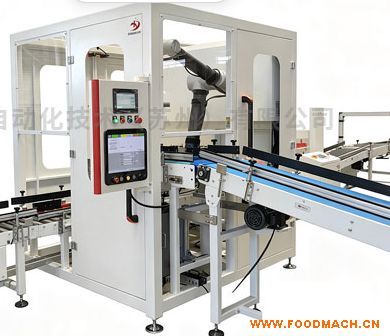
协作机器人装箱机(蜘蛛丝装箱机)
工艺流程
1、空纸箱输送定位:可配套开箱机完成纸箱成型,输送至装箱工位锁定;
2、物料输送:前端来料输送,可选配视觉系统,无序来料动态追踪抓取;
3、蜘蛛手拾放作业:Delta 并联机器人高速拾取单包 / 多组产品;
4、精准入箱:机器人移动至纸箱上方,垂直下放产品完成排布装箱;
5、纸箱输出:满载纸箱送出,流向封箱工序。
控制及安全:
1、采用PLC+触摸屏控制,实时显示动作状况与报警信息。
2、操作设有手动模式、自动模式,方便操作。
3、设有多重保护功能,出现故障时及时停机。
4、整机框架配备全封闭安全防护罩,门打开机器自动停机并报警。